 TR
 EN
 AR
 RU
 ZH
 DE
 FR
 ES
 HI
 FA
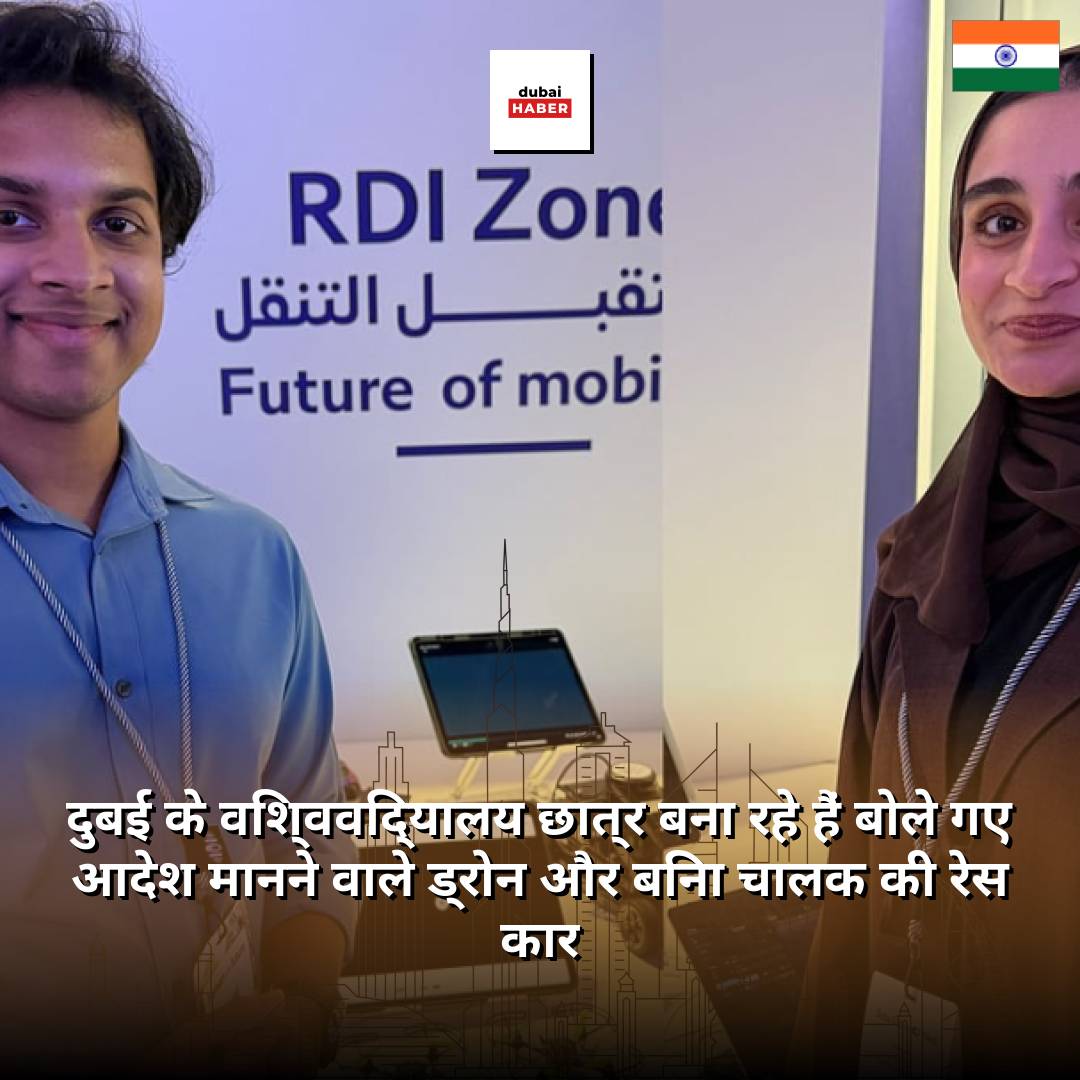
भविष्य में किसी रेलवे लाइन का निरीक्षण प्रोग्राम किए गए आदेशों की शृंखला के बजाय एक बोले गए निर्देश से शुरू हो सकता है। हेरियट-वॉट यूनिवर्सिटी के छात्र आदित्य शिबू एक ड्रोन-नियंत्रण प्रणाली विकसित कर रहे हैं, जिसका उद्देश्य लोगों को केवल यह बताकर कई विमानों को निर्देशित करने में सक्षम बनाना है कि वे क्या काम करवाना चाहते हैं।
उनकी परियोजना उन छात्र परियोजनाओं में शामिल है जो यह पता लगा रही हैं कि कृत्रिम बुद्धिमत्ता लोगों के मशीनें चलाने के तरीके को कैसे बदल सकती है — निरीक्षण करने वाले ड्रोन से लेकर बिना चालक के ट्रैक पर चलने वाली रेस कार तक।
शिबू का लक्ष्य ड्रोन तकनीक को उन लोगों के लिए सुलभ बनाना है जिनके पास विशेष प्रोग्रामिंग कौशल नहीं है। उड़ान निर्देशों को कोड करने या अलग-अलग वेपॉइंट तय करने के बजाय, संचालक रोज़मर्रा की भाषा में प्रणाली को कार्य सौंपेगा।
शिबू ने बताया, "आप इन ड्रोन से कह सकते हैं कि मैं साइट A का निरीक्षण करना चाहता हूँ। यह स्वयं कार्य तय करेगा।"
उन्होंने कहा कि यह प्रणाली निर्देशों की व्याख्या करने और ड्रोन के बीच कार्य बाँटने के लिए टीम के अपने एआई मॉडल का उपयोग करती है। इस दृष्टिकोण का उद्देश्य ड्रोन शो से जुड़ी पूर्व-निर्धारित संरचनाओं से आगे बढ़कर व्यावहारिक निरीक्षण कार्य में सहायता करना है।
एक प्रस्तावित उपयोग दुबई की सड़क एवं परिवहन प्राधिकरण (RTA) के लिए मेट्रो रेल अवसंरचना का निरीक्षण है। शिबू ने एक प्रस्ताव का वर्णन किया, जिसमें पटरियों के निरीक्षण के लिए ड्रोन को एक-दूसरे से संवाद करने वाले बेस स्टेशनों के साथ जोड़ा जाएगा, और यह बाढ़ के दौरान भी उपयोगी हो सकता है।
इमारतों का निरीक्षण एक अन्य संभावित उपयोग है। संचालक प्रत्येक विमान की गतिविधियों को मैन्युअल रूप से प्रोग्राम किए बिना प्रणाली से किसी इमारत के किसी विशेष हिस्से का निरीक्षण करने के लिए कह सकेगा।
एटलस रेसिंग की एक अलग परियोजना एक स्वायत्त फ़ॉर्मूला रेस कार की दिशा में काम कर रही है, जिसके ड्राइविंग सॉफ़्टवेयर का परीक्षण पहले ही एक छोटे प्रोटोटाइप पर किया जा चुका है।
टीम प्रमुख अनोशा ने बताया कि किसी निश्चित मार्ग पर चलने वाले वाहन के विपरीत, यह प्रोटोटाइप ट्रैक के दोनों किनारों को चिह्नित करने वाले कोनों का पता लगाता है और चलते हुए अपना रास्ता तय करता है।
उन्होंने कहा, "वाहन का उद्देश्य ट्रैक के भीतर चलना है, और रास्ता पहले से तय नहीं होता।"
सॉफ़्टवेयर को ट्रैक की सीमाएँ पहचाननी होती हैं और उनके बीच एक मार्ग निर्धारित करना होता है। इसके बाद स्टीयरिंग और गति-नियंत्रण प्रणालियाँ वाहन को सही दिशा में बनाए रखने में मदद करती हैं।
अगला कदम पूर्ण आकार के वाहन की ओर बढ़ना है। उन्होंने बताया कि परीक्षण के लिए विश्वविद्यालय में मौजूद एक गोल्फ़ कार्ट का उपयोग किया गया।
एटलस रेसिंग का प्रतियोगिता रिकॉर्ड इस महत्वाकांक्षा की नींव प्रदान करता है। इंस्टीट्यूशन ऑफ़ मैकेनिकल इंजीनियर्स द्वारा हेरियट-वॉट यूनिवर्सिटी दुबई का प्रतिनिधित्व करने वाली टीम के रूप में सूचीबद्ध इस टीम ने 2025 में फ़ॉर्मूला स्टूडेंट यूके में FS-AI रियल वर्ल्ड अवॉर्ड और बैबकॉक FS-AI ओवरऑल स्टैटिक्स अवॉर्ड जीता।
(स्रोत: खलीज टाइम्स)